Geleneksel damgalama imalat işleminde, genellikle tek bir iş parçasını işlemek için tek bir iş parçasının tek bir zımba üretim modu kullanılır. Her delgi bir seferde sadece bir kalıbı delebilir ve ardından ikinci işlem elle besleme ile delinebilir. Bu yöntem yalnızca zayıf damgalama hassasiyetine, düşük üretim verimliliğine, yüksek işçilik maliyetine, yüksek iş yoğunluğuna sahip değildir ve elle besleme nedeniyle küçük bir güvenlik tehlikesi yoktur.
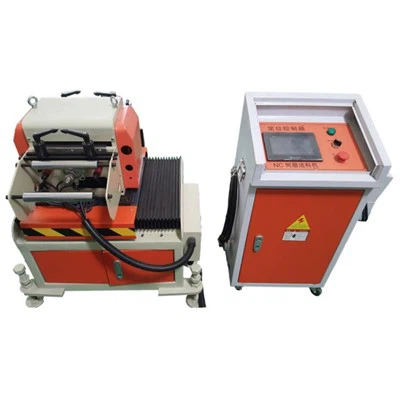
Besleyici ve zımba otomasyon ekipmanlarının popülerleşmesiyle, geleneksel tek delme modu, yavaş yavaş NC servo besleyici ve çok istasyonlu delme makinesinden oluşan çok istasyonlu damgalama üretim modu ile değiştirildi. Çok istasyonlu damgalama üretim hattı tek bir makineden geçer. Delme makinesine, bir kerede bir delme işleminde çok sayıda delme işleminin üretimini gerçekleştiren çok sayıda kalıp takımı yerleştirilebilir. Konumlandırma doğrudur ve ürün kalitesi iyidir. Yüksek verimlilik, yüksek hassasiyet, yüksek kalite, enerji tasarrufu ve malzeme tasarrufu ile tam otomatik damgalama üretimi gerçekleştirilmektedir.
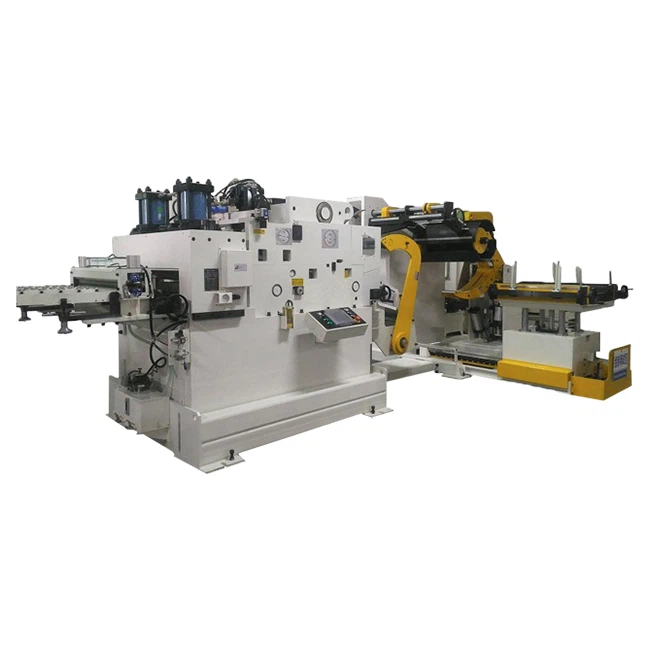
Çok istasyonlu damgalama üretim hattı kullanıldığında, bobin malzemesi malzeme rafından açılır ve boşaltılır ve tesviye makinesi düzleştirilir ve ardından NC servo besleyiciden delme kalıbına gönderilir. Malzeme rafı, hizalama makinesi ile besleyici arasındaki endüksiyon çerçevesi tarafından kontrol edilir. Bobin malzemesinin otomatik beslenmesi, her beslemenin boyutu, NC servo besleyici tarafından otomatik olarak kontrol edilir; Sargının tesviye edilmesinden sonra, çalışmaya başlamak için delme makinesine gönderilir, delme sürgüsü ilk delme delme ön deliğini tamamlamak için indirilir ve daha sonra delme makinesi Sürgü yükseldiğinde, yüksek hızlı hareketli manipülatör iş. Yüksek hızlı hareket eden manipülatörün kolu, iş parçasını bir sonraki kalıbın içine emdikten ve bir sinyal verdikten sonra, zımba sürgüsü deliğin delinmesinin ikinci aşamasını tamamlamak için iner; robot vantuzdan emiyor ve alıyor. İş parçası, zımba sürgüsü yükselir, robot çalışmaya başlar. Robot iş parçasını üçüncü kalıba taşıdığında ve bir sinyal verdiğinde, zımba sürgüsü alçalır ve kenar oluşumunun üçüncü basamağını tamamlar; Robotun son kolu ne zaman iş parçası istasyondan konveyör bandının konumuna çekildiğinde, iş parçasının tüm damgalama döngüsü sona erer ve tam otomatik acele basit ve hızlı bir şekilde gerçekleştirilir. Basınç üretimi